Makine Öğrenmesi

Makine Öğrenmesi

44 yazı
Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi3 dk

MoE Modellerinde Pekiştirmeli Öğrenme İçin Uzman Uzayı Keşfi (ESRL)

Giriş ve Mevcut Zorluklar Pekiştirmeli öğrenme (RL), büyük dil modellerinin (LLM) eğitim sonrası (post-training) aşamasının en kritik bileşenlerinden biri halin…
Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi3 dk

LynnReal-Omni: Ajan Tabanlı Görsel İş Akışları İçin Yerel Çok Modlu Video Üretimi

Video Difüzyon Modellerinde Kararlılık ve Kontrol Sorunu Video difüzyon modelleri stokastik (olasılıksal) bir yapıya sahiptir ve hassas biçimde kontrol edilmele…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi2 dk

OpenAI, Akıllı Telefon Kamera Girişimi Glass Imaging'i 300 Milyon Dolara Satın Aldı

The Wall Street Journal tarafından aktarılan bilgilere göre üretici yapay zeka devi OpenAI, yeni nesil akıllı telefon kamera teknolojileri geliştiren Glass Imag…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi3 dk

DataFlex-RL: Doğrulanabilir Ödüllü Pekiştirmeli Öğrenme (RLVR) Veri Politikaları için Değerlendirme Platformu

RLVR ve DataFlex-RL Nedir? Doğrulanabilir ödüllü pekiştirmeli öğrenme (RLVR - Reinforcement Learning with Verifiable Rewards), özellikle matematik, mantık ve fe…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi2 dk

TRACE: Verimli GUI Ajanları İçin Kanıt Sıralamalı ve Yörüngeye Dayanıklı Kabul Çerçevesi

Giriş ve Problem: Görsel Ajanlarda Bellek Patlaması ve KV Önbellek Çıkmazı Grafiksel Kullanıcı Arayüzü (GUI) ajanları, görev adımlarını yürüttükçe arka arkaya y…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi3 dk

PLC-DPO: Gürültülü ve Belirsiz Tercih Optimizasyonunda Sonsal Etiket Düzeltme

Giriş ve Problem Tanımı Büyük dil modellerinin insan tercihleriyle hizalanması (alignment) sürecinde Doğrudan Tercih Optimizasyonu (Direct Preference Optimizati…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi2 dk

Görme-Eylem Kestirmelerini Aşmak: Genelletilebilir Robot Temel Modelleri İçin Gizil Arayüz Eğitimi (LIT)

Robotik Temel Modellerinde Görsel Kestirme Yollar (Vision-Action Shortcuts) Robot temel modelleri (robot foundation models), dağıtım içi (in-distribution) ortam…

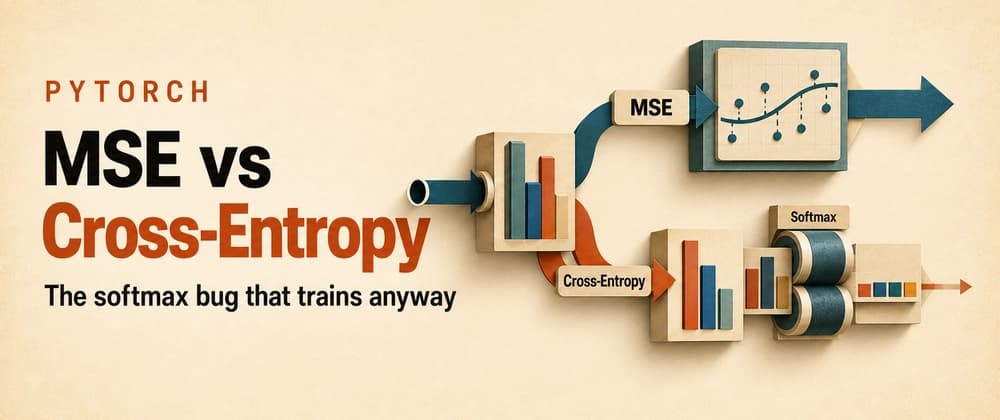
Kayıp Fonksiyonunuz Modele Gerçekte Ne Söyler: MSE, Cross-Entropy ve Yine de Eğiten Softmax Hatası
Makine Öğrenmesi2 dk

Kayıp Fonksiyonunuz Modele Gerçekte Ne Söyler: MSE, Cross-Entropy ve Yine de Eğiten Softmax Hatası

Derin öğrenme eğitim döngüsünü tersten incelediğimizde geriye yayılım (.backward()), gradyan hesaplamaları ve optimizer.step() güncellemeleri tek bir değere day…

Cihaz Üzerinde Çalışan Ses Klonlamalı TTS Modelini Nasıl Hazırladık?
Makine Öğrenmesi3 dk

Cihaz Üzerinde Çalışan Ses Klonlamalı TTS Modelini Nasıl Hazırladık?

Geleneksel sunucu taraflı metinden sese dönüştürme (TTS) sistemleri yüzlerce megabayt veya gigabaytlarca ağırlık boyutu gerektirirken, ses klonlama yeteneğine s…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi2 dk

FreeFlow: Optik Akış Kestirimi İçin Ön Yargısız Hiyerarşik Transformer

Geleneksel Optik Akış Yöntemleri ve Endüktif Ön Yargılar Optik akış (optical flow) kestirim yöntemleri, yüksek doğruluğa ulaşabilmek için uzun süredir korelasyo…

Makine ÖğrenmesiEdumints Blog
Makine Öğrenmesi2 dk

DRG-MAPPO: İş Birlikçi Hava Muharebesi İçin Hiyerarşik Dinamik Rol-Çizge Çok Ajanlı Pekiştirmeli Öğrenme

Giriş ve Temel Problem Çok Ajanlı Pekiştirmeli Öğrenme (MARL - Multi-Agent Reinforcement Learning), otonom sistemlerde ve hava muharebesinde karmaşık karar alma…

Edge0: Uç Cihazlar ve Düşük Kaynaklı Ortamlar İçin Optimize Edilmiş Yapay Zeka Çalışma Zamanı
Makine Öğrenmesi3 dk

Edge0: Uç Cihazlar ve Düşük Kaynaklı Ortamlar İçin Optimize Edilmiş Yapay Zeka Çalışma Zamanı

Edge0 Nedir ve Neden Popüler? Edge0, makine öğrenimi ve derin öğrenme modellerini doğrudan uç cihazlarda (edge devices), gömülü sistemlerde ve kısıtlı donanımla…